汽车与轨道交通学院
 首页  学院概况  师资队伍  专业建设  科学研究  党团工作  学生工作  研究生工作  招生就业  国际合作  校企合作  创新创业 
最新消息: · 看这张思维导图,学五中全会《决定》         · 习近平在中共中央政治局第二十三次集体学习时强调 健全网络生态治理长效机制 持续营造风清气正的网络空间         · 关于《中共中央关于制定国民经济和社会发展第十五个五年规划的建议》的说明         · 习近平给天津大学全体师生的回信(全文)         · 学汽车,还得会玩新媒体         · 青春聚力担使命,民主议事启新篇|汽车与轨道交通学院第六次学生代表大会顺利召开         · 学风引航|筑牢诚信根基 明晰学业规范 助力新生启航         · 汽轨学院二级关工委委员参与民族团结进步宣传周实践研学活动         · 重庆市2026年度中职课程实施能力提升项目顺利结业         · 科普筑梦进万家 科创育人显担当   
通知公告
· 关于开展“墨记新知,笃学善...
· 天津中德应用技术大学关于202...
· 2024级新生入学体检方案
· 关于2023年门诊特殊病人员报...
· 供暖注水通知
· 关于校园内绿化树木打药的通知
科学研究
当前位置: 首页>>科学研究>>正文
科研成果展示:智能组塔机器人项目
2024-10-24 14:54   审核人:


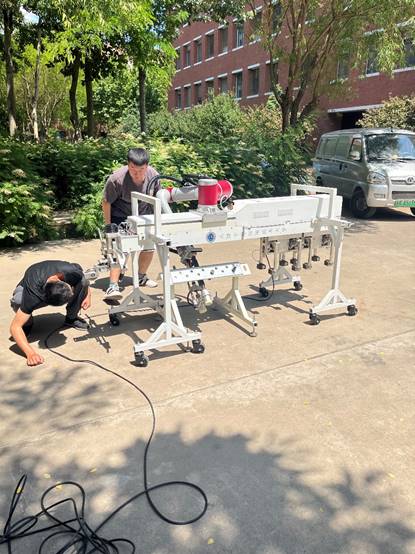
智能组塔机器人项目来源于国网天津市电力公司委托的重点科技攻关课题,立项经费323万元。我院机器人技术与智能系统研究团队,针对输电铁塔高空组立人员安全风险大这一突出问题,围绕“机器换人”思路,开发智能组塔机器人,替代人工完成高空组塔作业。主要研究内容包括机器人创新构型、户外目标多感知识别、人机协同控制等多学科交叉融合创新技术。

该项目的主要创新点为:①针对角钢攀爬机器人负载能力弱、驱动系统多、适应性差等问题,开发一种高负载、自适应的角钢攀爬作业机器人;②针对多干扰环境下的螺栓识别与检测难题,提出联合Yolov4与直线透视检测的LHPD算法,实现户外多种光照条件下螺栓目标高精度识别与定位。③针对机械臂避障轨迹规划问题,提出多桁架受限空间下的机械臂避碰轨迹规划算法,跟传统方法相比,在规划成功率和时间上得到了显著提升。

依托该项目,培养硕士研究生2名,组建学生创新团队1个,立项大学生科技创新项目1项,获中国国际大学生创新大赛国赛铜奖1项、天津赛区金奖1项。


【关闭窗口】

版权所有:天津中德应用技术大学 汽车与轨道交通学院